Maschinensoftware von 134 Wafer-Prüfanlagen übernommen
EPSIA betreut und entwickelt die Steuerungssoftware von 134 Wafer-Prüfanlagen in der Serienfertigung eines Halbleiterherstellers in Asien. Nach der Übernahme der bestehenden Maschinensoftware analysierte EPSIA wiederkehrende Fehlkontaktierungen, wies deren technische Ursache nach und entwickelte eine neue Einmessung. Sie reduziert die Einmesszeit eines 8-Zoll-Wafers von 7:44 auf 1:16 Minuten.
- −84 %Einmesszeit je Wafer, 1:16 statt 7:44 Minuten
- 4–5 µmPositioniergenauigkeit (3σ) bei bis zu 130.000 Bauteilen
- 134Anlagen in der Serienfertigung
- 5–10 µmLagefehler als Ursache der Fehlkontaktierungen nachgewiesen
Die Fallstudie zeigt den Projektverlauf in sieben Schritten: Übernahme, Analyse, Ursachenklärung, Machbarkeitsnachweis, Lösung, Integration und Ergebnis.
1 Übernahme: Die Serienfertigung ohne den ursprünglichen Hersteller weiterführen
Die von EPSIA betreuten Wafer-Prüfanlagen richten Chips für SAW-Filter auf einem 8-Zoll-Wafer optisch aus und kontaktieren jedes einzelne Bauteil zur elektrischen Prüfung. Je nach Produkt befinden sich zwischen 17.709 und 150.198 Bauteile auf einem Wafer; ein typisches Raster beträgt 0,43 × 0,43 mm.
Nachdem der ursprüngliche Hersteller die Maschinensoftware nicht mehr betreuen konnte, übernahm EPSIA Quellcode und Softwarebetreuung. Ziel war zunächst, die bestehende Software zuverlässig weiterentwickeln zu können, ohne den laufenden Produktionsbetrieb zu unterbrechen.
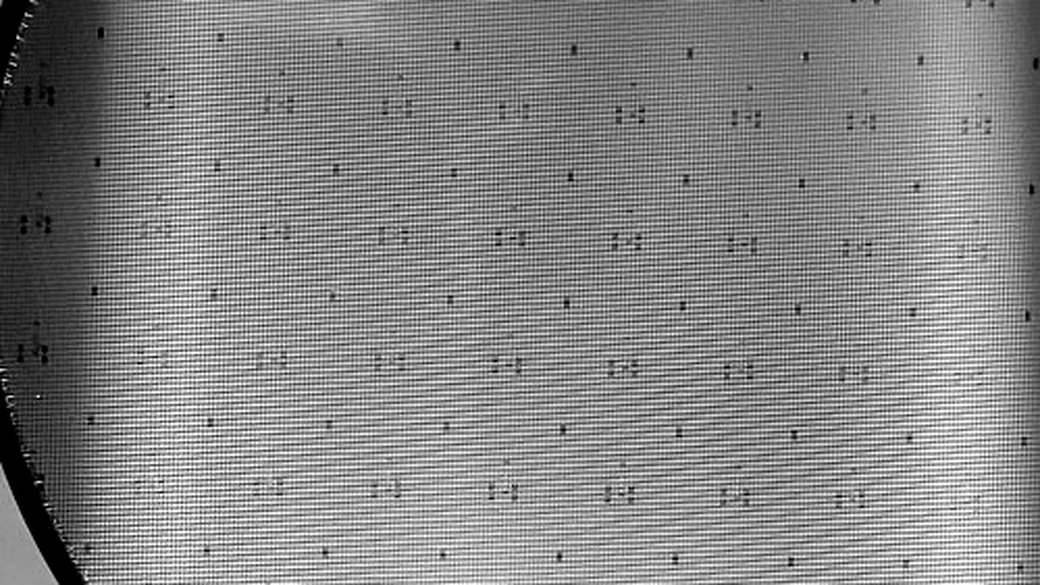
Die seit 2015 gewachsene C++-Software steuert drei Maschinenvarianten und enthält Änderungen von mehr als zehn Entwicklern. Sie bindet Servoachsen über CAN, Ein- und Ausgänge über EtherCAT sowie industrielle Bildverarbeitung mit MVTec HALCON ein.
EPSIA stellte die Entwicklungs- und Build-Umgebung wieder her, analysierte Architektur und Schnittstellen und dokumentierte das bestehende System. Die Serienfertigung wurde während der Übernahme weitergeführt; neue Anforderungen und Softwareänderungen werden seitdem von EPSIA umgesetzt.
Umfang der übernommenen Software
- Codezeilen
- 333.237 in 2.744 Dateien
- Klassen
- 1.913
- Änderungen
- 8.623 seit 2015
- Varianten
- 3 Maschinentypen
- Achsen
- 6 Servoachsen mit Elmo-Antrieben am CAN-Bus
- I/O-Signale
- 81 bis 92 über Beckhoff-Klemmen am EtherCAT
- Schnittstellen
- MVTec HALCON, Messrechner, Wafer-Roboter und MySQL
- Werkzeugkette
- Qt 4.8 und 5.9, MinGW, qmake, Jenkins
2 Analyse: Positionsfehler für jedes Bauteil sichtbar machen
Die Wafer-Prüfanlagen müssen jedes Bauteil mit Messfühlern auf wenige Mikrometer genau kontaktieren. Abweichungen bei der Positionierung können zu fehlerhaften Kontaktierungen und damit zu Qualitätsverlusten bei der Prüfung führen.
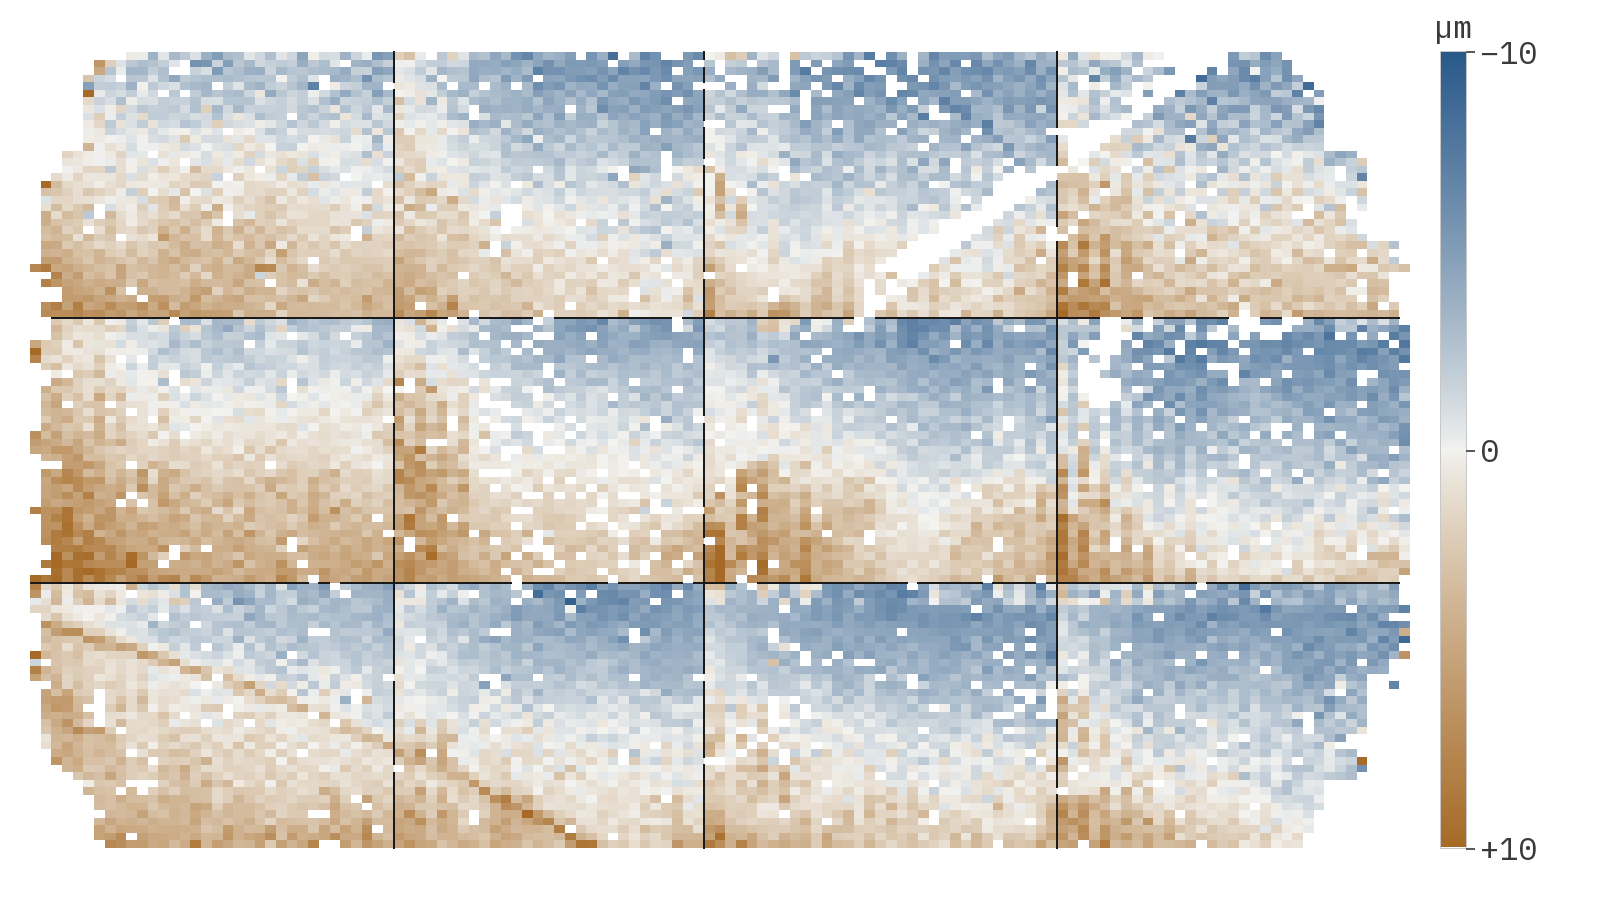
Um zeitweise auftretende Abweichungen systematisch untersuchen zu können, entwickelte EPSIA 2023 und 2024 ein eigenes Analysewerkzeug. Es rekonstruiert aus proprietären, rotierenden Logdateien die Positionsabweichung jedes einzelnen Bauteils eines Wafers.
Bei einem untersuchten Produkt werden so 17.709 Bauteile mit einer Größe von jeweils 1,03 × 0,73 mm ausgewertet. Eine Wafer-Map stellt die Abweichung jedes Bauteils auf einer Skala von −10 bis +10 µm dar. Zusätzlich fasst eine statistische Auswertung die Positioniergenauigkeit jedes Wafers als 3σ-Ellipse zusammen.
3 Ursache: Optische Verzeichnung am Rand des Kamerabildfelds
Die ursprüngliche Einmessung erfasste den Wafer Sektor für Sektor mit der Kamera und bestimmte daraus die Position der einzelnen Bauteile.
Die von EPSIA entwickelte Analyse zeigte ein systematisches Fehlermuster an den Rändern dieser Sektoren. Ursache war die optische Verzeichnung am Rand des Kamerabildfelds. Dort wurden Bauteilpositionen um 5 bis 10 µm verschoben bestimmt – eine Abweichung, die größer als die zulässige Positioniertoleranz sein konnte.
Zusätzlich benötigte die vollständige optische Vorabvermessung bei jedem Wafer mehr als sechs Minuten.
4 Machbarkeit: Neue Einmessung zunächst in der Simulation erprobt
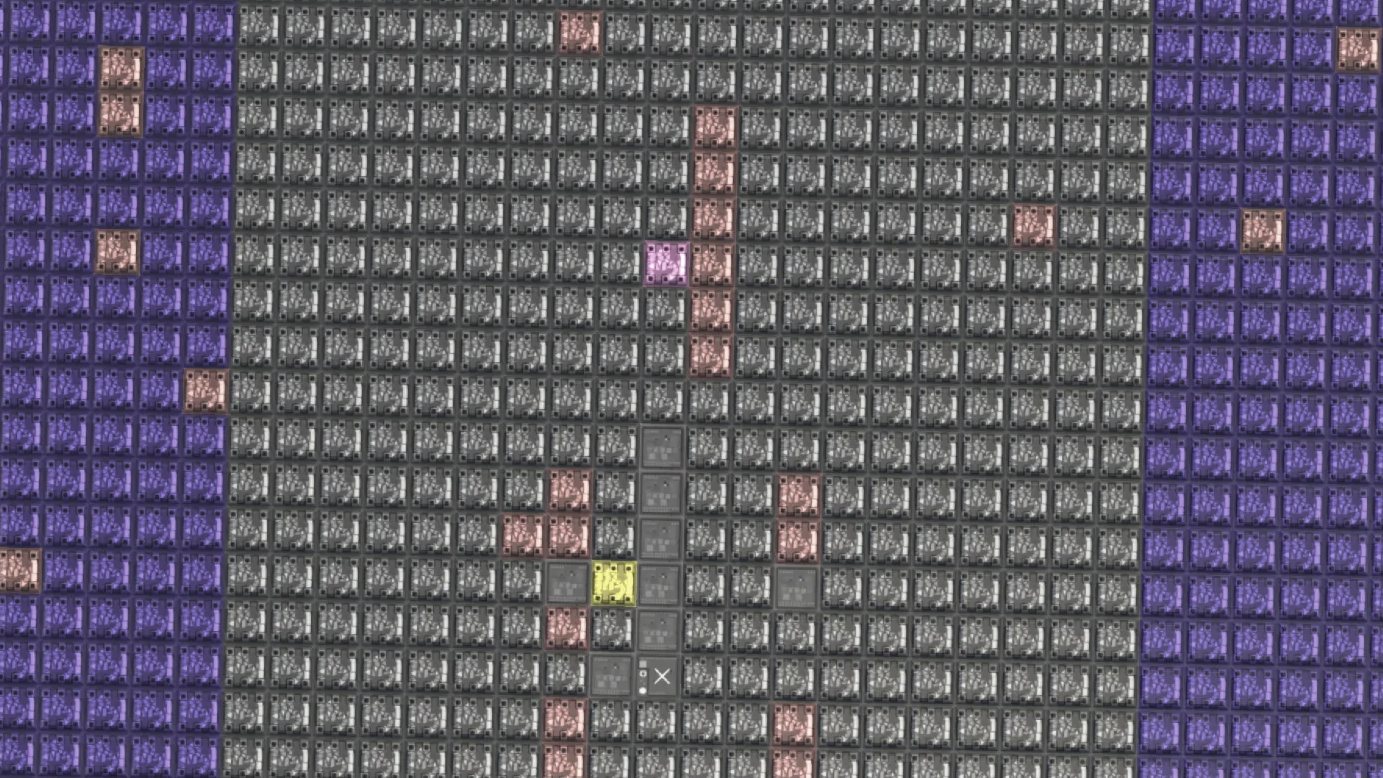
Bevor EPSIA die Software einer Produktionsanlage änderte, wurde das neue Einmessverfahren in einer 3D-Simulation erprobt.
Ein virtueller Wafer wird dabei gezielt in X- und Y-Richtung verschoben und um einen definierten Winkel gedreht. Die Software erkennt anschließend Referenzmarken und berechnet daraus selbstständig Verschiebung und Rotation des Wafers.
Ein Proof of Concept auf einer realen Anlage bestätigte das Verfahren im September 2024.
5 Lösung: M.A.P. berechnet die Bauteilpositionen aus Referenzmarken
EPSIA entwickelte mit M.A.P. – Map Alignment and Positioning ein neues Einmessverfahren. Statt den gesamten Wafer vor der Prüfung Sektor für Sektor zu fotografieren, erfasst die Kamera nur ausgewählte Referenzmarken. Die Positionen der übrigen Bauteile werden anschließend aus der Wafer-Map berechnet.
Das Verfahren arbeitet in mehreren Schritten:
- Für Paare von Referenzmarken vergleicht die Software die Sollvektoren aus der Wafer-Map mit den gemessenen Istvektoren und bestimmt daraus Drehwinkel und Verschiebung.
- Die Ergebnisse mehrerer Referenzmarken werden gemeinsam ausgewertet.
- Die Skalierung des Wafers entlang der Achsen wird anhand weit auseinanderliegender Referenzmarken bestimmt.
- Der Wafer-Tisch korrigiert die Rotation, bis der verbleibende Winkel unter 0,01° liegt.
- Die Position jedes Bauteils wird aus Map-Position, Skalierung, Rotation und Verschiebung berechnet. Zusätzlich fließt die Korrekturmatrix der Tischkalibrierung ein.
- Plausibilitätsprüfungen erkennen Sonderfälle. Kann M.A.P. keine verlässliche Einmessung bestimmen, verwendet die Anlage weiterhin das bisherige Verfahren.
6 Integration: Einführung in die laufende Serienfertigung
EPSIA integrierte M.A.P. als Festpreisprojekt in die bestehende Maschinensoftware. Für die Entwicklung stand bei EPSIA keine eigene Produktionsanlage zur Verfügung.
Die Software wurde zunächst auf einer Referenzanlage beim Anlagenbauer in Berlin getestet und anschließend remote an Anlagen in der Serienfertigung des Kunden in Asien geprüft. Seit Sommer 2025 wird M.A.P. produktiv eingesetzt und läuft inzwischen auf allen 134 Anlagen.
2026 folgten weitere Funktionen auf Grundlage der neuen Positionsbestimmung, darunter ein Imprint-Check sowie die Multi-Site-Produktion, bei der bis zu vier Bauteile gleichzeitig kontaktiert werden.
Auch Fehler aus dem laufenden Produktionsbetrieb analysiert EPSIA remote. Dazu gehören beispielsweise Fehler in Einrichtungsassistenten und Maschinenabläufen.
7 Ergebnis: 84 % kürzere Einmesszeit bei 4 bis 5 µm Positioniergenauigkeit
Die neue M.A.P.-Einmessung reduziert die Zeit für die Einmessung eines 8-Zoll-Wafers von 7:44 auf 1:16 Minuten. Das entspricht einer Reduktion um 84 %. Der Anteil für die eigentliche Vorabvermessung sinkt dabei von 6:12 Minuten auf 16 Sekunden.
Messungen in der Serienfertigung zeigen eine Positioniergenauigkeit von 4,2 × 2,6 µm (3σ) bei rund 70.000 Bauteilen und 5,1 × 1,6 µm (3σ) bei rund 130.000 Bauteilen je Wafer.
Aus den gemessenen Zeitwerten lässt sich auch der mögliche Kapazitätsgewinn abschätzen. Bei einer Prüfzeit von rund zwei Stunden je Wafer und zwölf Wafern pro Tag stehen rechnerisch etwa 78 Minuten zusätzliche Prüfzeit je Anlage und Tag zur Verfügung. Das entspricht gut 5 % zusätzlicher nutzbarer Prüfzeit.
Über 134 Anlagen hochgerechnet entspricht die eingesparte Einmesszeit rechnerisch rund 63.000 zusätzlichen Prüfmaschinenstunden pro Jahr. Das entspricht der jährlichen Prüfzeit von ungefähr sieben zusätzlichen Anlagen. Diese Werte sind eine Hochrechnung aus den gemessenen Einmesszeiten und dem angenommenen Produktionsbetrieb, keine separat gemessene Produktionssteigerung.
Die Serienfertigung auf 134 Anlagen konnte nach dem Ende der Betreuung durch den ursprünglichen Hersteller mit der übernommenen und weiterentwickelten Software fortgeführt werden.
Wofür steht dieses Projekt?
Das Projekt zeigt, wie EPSIA bestehende Maschinensoftware übernimmt und schrittweise wieder technisch beherrschbar macht: Quellcode und Build-Umgebung übernehmen, ein komplexes bestehendes System verstehen, schwer reproduzierbare Fehler anhand von Messdaten auf eine konkrete Ursache zurückführen, eine neue Lösung zunächst simulieren und anschließend in eine laufende Produktionsumgebung integrieren.
Die Übernahme beschränkte sich damit nicht auf die Wartung eines bestehenden Softwarestands. Auf Grundlage des übernommenen Systems konnte EPSIA neue Verfahren entwickeln und die Maschinensoftware anschließend kontinuierlich weiterentwickeln.
Wie lange dauerte die Einführung der neuen Einmessung?
Die Entwicklung und Einführung von M.A.P. dauerte rund 18 Monate vom ersten Konzept bis zum Einsatz in der Serienfertigung.
Die Konzeptarbeit begann im Januar 2024. Im September 2024 bestätigte ein Proof of Concept das Verfahren auf einer realen Anlage. Abnahmetests folgten im Mai und Juni 2025. Seit Sommer 2025 wird M.A.P. in der Serienfertigung eingesetzt.
Konzept und Umsetzung wurden als getrennte, klar definierte Festpreispakete durchgeführt.
Wie beginnt eine Softwareübernahme mit EPSIA?
Die Übernahme bestehender Maschinen- oder Anlagensoftware beginnt bei EPSIA mit einem Befund zum Altsystem zu einem vereinbarten Festpreis.
EPSIA übernimmt und analysiert den vorhandenen Softwarebestand und stellt, soweit technisch möglich, zunächst eine reproduzierbare lauffähige Version her. Der Befund dokumentiert den technischen Zustand, relevante Abhängigkeiten und Risiken sowie die notwendigen Schritte für eine weitere Betreuung oder Modernisierung.
Die Ergebnisse des Befunds gehören dem Kunden und können auch dann weiterverwendet werden, wenn EPSIA nicht mit der anschließenden Umsetzung beauftragt wird.
Mehr zur Leistung unter Übernahme und Modernisierung bestehender Software.
Eckdaten
- Branche
- Halbleiterfertigung
- Zeitraum
- seit 2023, laufend
- Technik
- C++, Qt, MinGW, qmake, MVTec HALCON, CAN, EtherCAT, MySQL, Unity, three.js.