Scherfolien-Automat für Procter & Gamble: entwickelt am digitalen Zwilling
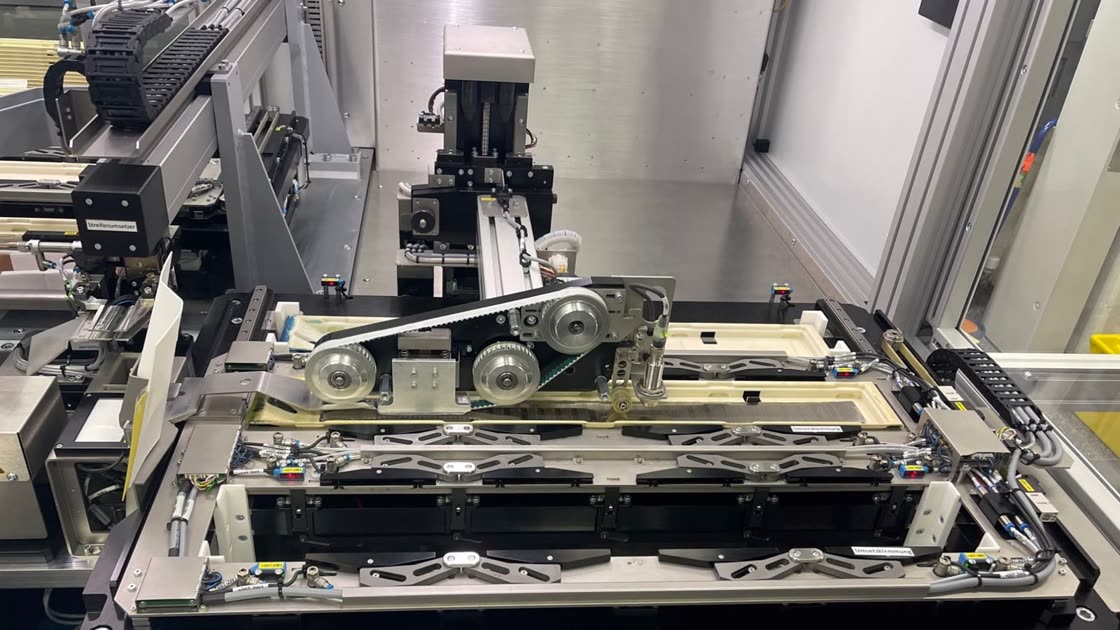
EPSIA entwickelte die vollständige Steuerungssoftware für einen Produktionsautomaten von Procter & Gamble im Braun-Werk Kronberg. Die Anlage automatisiert das Abziehen der Vornickelfolie von Scherfolien und koordiniert dafür 21 Servoachsen und 210 digitale I/O-Signale.
Noch bevor die mechanische Anlage vollständig aufgebaut war, entwickelte und testete EPSIA Steuerungsabläufe und Bedienung an einem digitalen Zwilling. Simulation und reale Anlage verwenden dieselbe Steuerungssoftware; lediglich die Hardwareanbindung wird ausgetauscht.
- 21Servoachsen und 210 I/O-Signale in einer Steuerung
- 1Steuerungssoftware für reale Anlage und digitalen Zwilling
- 97.181generierte C++-Codezeilen aus der Maschinenbeschreibung
- 9Softwarepakete nach der Inbetriebnahme
Die Fallstudie zeigt den Projektverlauf in sieben Schritten: Auftrag, digitaler Zwilling, Architektur, Maschinenbeschreibung, Inbetriebnahme, Weiterentwicklung und Ergebnis.
1 Auftrag: Steuerungssoftware für einen neuen Produktionsautomaten
In der galvanischen Fertigung von Scherfolien muss eine Vornickelschicht vor der weiteren Verarbeitung von den Folienstreifen getrennt werden. Dieser Arbeitsschritt wurde zuvor manuell durchgeführt und sollte mit einer neuen Anlage automatisiert werden.
Procter & Gamble legte EPSIA als Entwickler der Steuerungssoftware für den neuen Automaten fest. Der ursprüngliche Auftrag wurde über den Anlagenbauer vergeben. Seit 2022 arbeitet EPSIA direkt für das Braun-Werk in Kronberg und betreut die Software kontinuierlich weiter.
2 Digitaler Zwilling: Die Anlage entstand zuerst virtuell
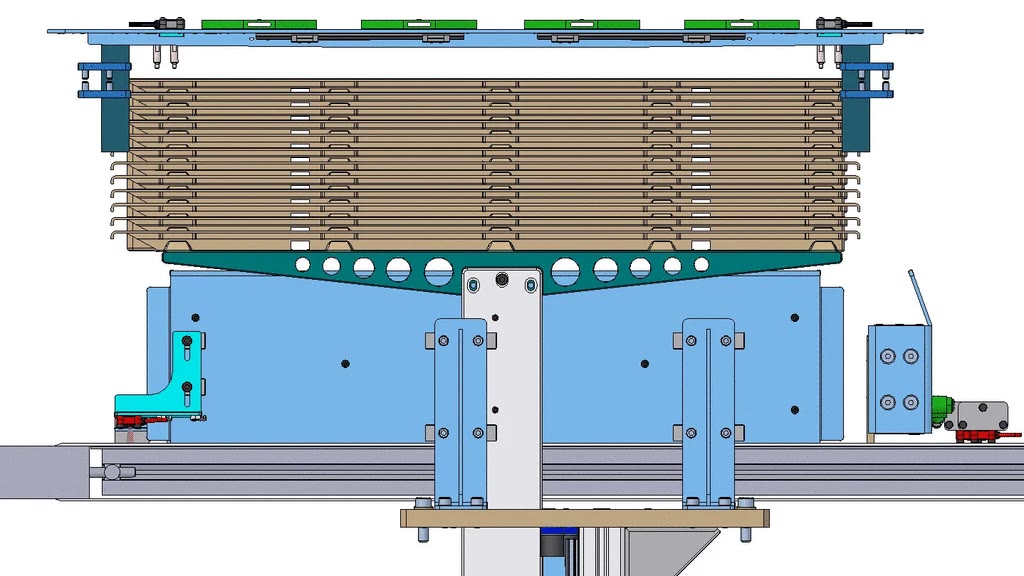
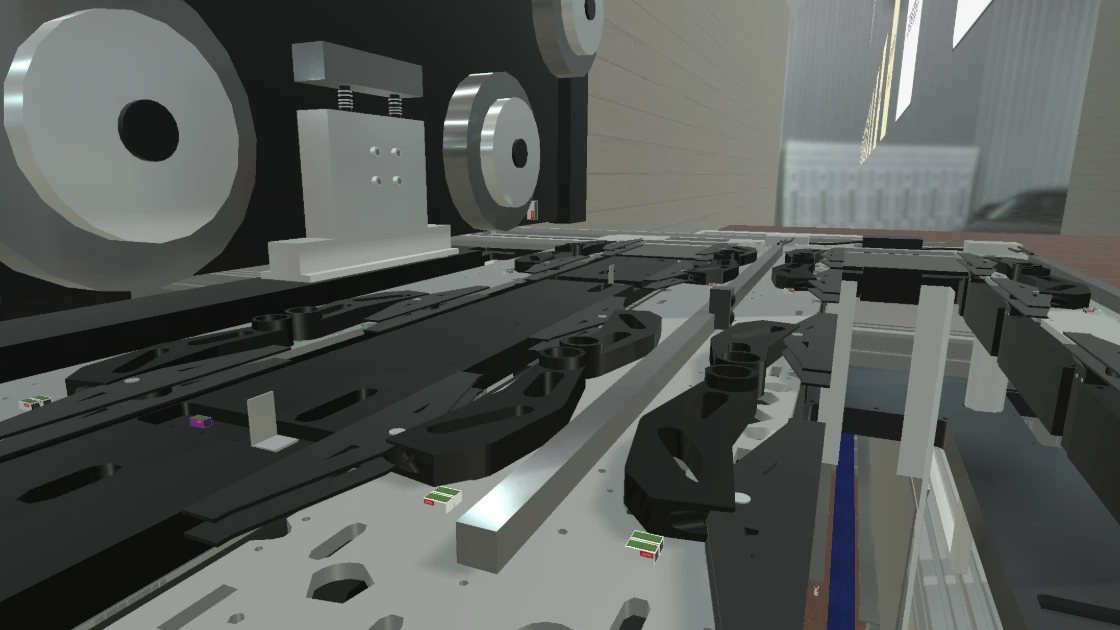
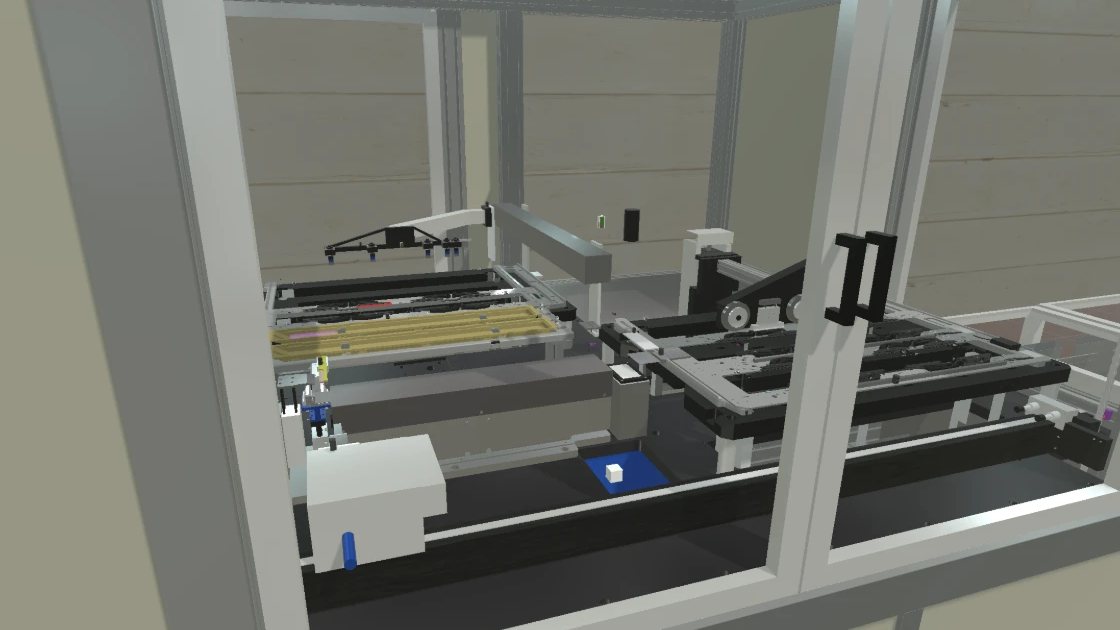
EPSIA erstellte auf Grundlage der 3D-Konstruktionsdaten einen digitalen Zwilling der Anlage in Unity. Simuliert wurden unter anderem Förderbänder, Stapellifte, Vereinzelung, Portal und Greifer sowie Abtrennung und Schredder.
Dadurch konnte die Steuerungssoftware bereits entwickelt werden, während sich die reale Anlage noch im mechanischen Aufbau befand. EPSIA entwickelte und testete am digitalen Zwilling Maschinenabläufe, Bedienfunktionen und definierte Fehlerfälle, bevor die entsprechenden realen Komponenten vollständig verfügbar waren.
3 Architektur: Eine Steuerungssoftware für Simulation und reale Anlage
EPSIA entwickelte die Steuerungssoftware auf Basis einer Hardwareabstraktion. Über die Konfiguration kann die Software entweder mit den realen Ein- und Ausgängen, Antrieben und Sensoren oder mit den entsprechenden Komponenten des digitalen Zwillings verbunden werden.
Ablaufsteuerung, Geschäftslogik und Bedienoberfläche bleiben in beiden Betriebsarten identisch. Dadurch können große Teile des realen Softwareverhaltens in der Simulation entwickelt und getestet werden, ohne dafür einen separaten Softwarestand pflegen zu müssen.
Die Steuerungssoftware integriert unterschiedliche Komponenten:
- Antriebe
- 21 Elmo-Servoachsen über CANopen – von den Stapelförderern bis zur Abtrennung.
- Ein- und Ausgänge
- 210 digitale Signale über 17 Beckhoff-I/O-Klemmen am EtherCAT. CANopen und EtherCAT werden entsprechend der Kundenvorgabe getrennt betrieben.
- Bildverarbeitung
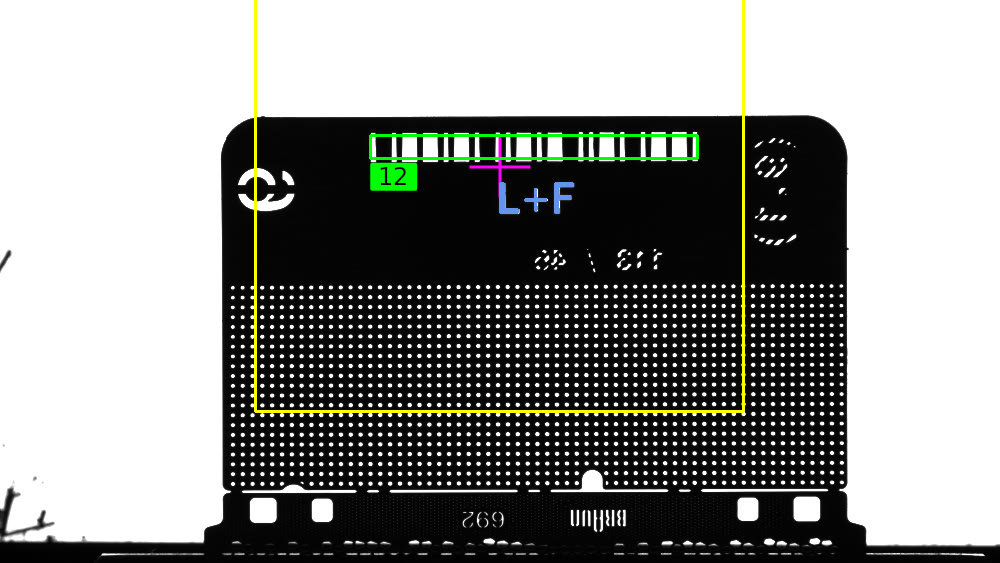
- MVTec HALCON erkennt Folienstreifen und Folientypen; eine zusätzliche Abrisskontrolle überprüft das Ergebnis.
- Maschinenzugang
- Beim Entriegeln werden die betreffenden Antriebe stromlos geschaltet und ihre Positionen gesichert. Nach dem Verriegeln werden die Antriebe kontrolliert und nacheinander wieder aktiviert.
4 Maschinenbeschreibung: Aus 8.733 Zeilen Beschreibung entstehen 97.181 Zeilen C++
EPSIA beschreibt wesentliche Teile der Maschine deklarativ: Abläufe, Parameter, Ein- und Ausgänge sowie Antriebe werden in einer strukturierten Maschinenbeschreibung definiert.
Das von EPSIA entwickelte Basissystem iSDK erzeugt daraus große Teile des C++-Quellcodes der Steuerung automatisch. Aus 8.733 Zeilen Maschinenbeschreibung entstehen 97.181 Zeilen generierter C++-Code. Bei Änderungen wird dieser Code reproduzierbar neu erzeugt.
Dadurch werden wiederkehrende Strukturen nicht für jede Maschinenfunktion manuell programmiert und bleiben über die gesamte Anlage einheitlich.
Umfang der Anlagensoftware
- Maschinenbeschreibung
- 8.733 Zeilen in 66 Dateien, 278 Abläufe mit 311 Schritten
- Daraus generiert
- 97.181 C++-Codezeilen in 316 Dateien
- Manuell entwickelt
- 13.782 Codezeilen in 118 Dateien
- Basissystem iSDK
- 88.562 Codezeilen, seit 2016 entwickelt
- Gesamt
- 199.525 Codezeilen, 976 Klassen, 3.377 Änderungen
- Achsen
- 21 Elmo-Servoantriebe über CANopen
- I/O-Signale
- 210, über 12 × EL1819 und 5 × EL2809
- Simulation
- Unity
5 Inbetriebnahme: Softwareentwicklung vor Fertigstellung der Mechanik
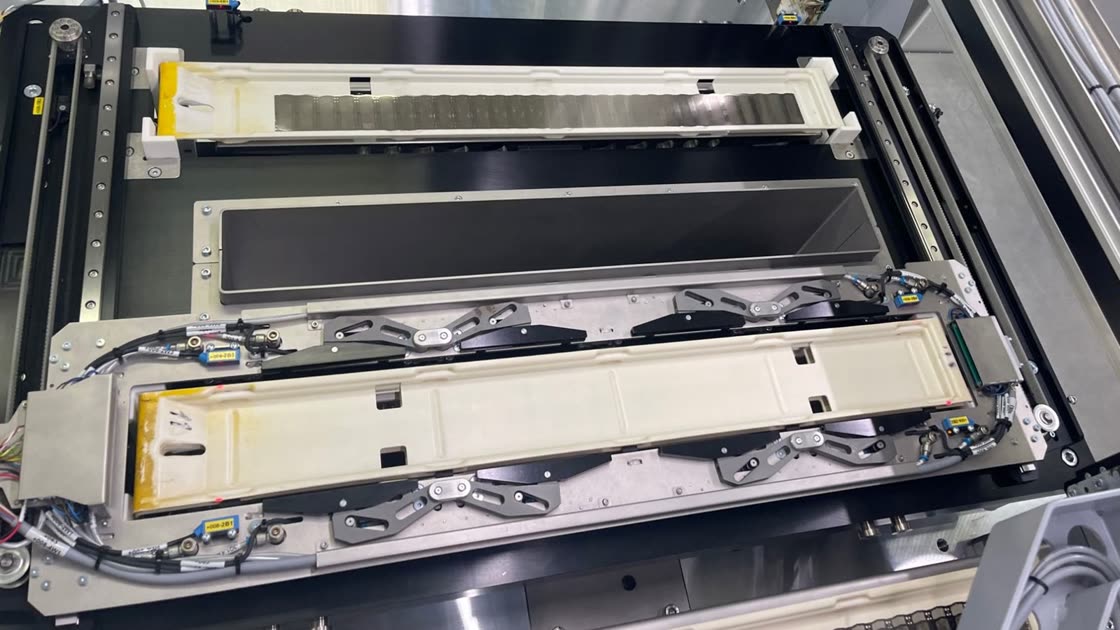
Durch den digitalen Zwilling konnten wesentliche Teile der Steuerungssoftware bereits vor Fertigstellung der mechanischen Anlage entwickelt und getestet werden. Die Inbetriebnahme an der realen Maschine konzentrierte sich dadurch stärker auf das Zusammenspiel mit der tatsächlichen Mechanik, Sensorik und Aktorik.
EPSIA führte 2022 mehrere Teilinbetriebnahmen im Braun-Werk Kronberg durch. Seit 2022/23 wird die Anlage in der Produktion eingesetzt.
Zur Steuerungssoftware gehören neben den eigentlichen Maschinenabläufen unter anderem Benutzer- und Berechtigungsebenen, Rezeptverwaltung, I/O- und Motormonitoring, automatischer Schichtwechsel, Produktionszähler und Statistiken je Schicht.
6 Weiterentwicklung: Änderungen zuerst am digitalen Zwilling testen
EPSIA hat die Steuerungssoftware seit der Inbetriebnahme in neun Softwarepaketen weiterentwickelt. Dazu gehören zusätzliche Servicefunktionen, statistische Auswertungen und Optimierungen der Maschinensteuerung.
Änderungen werden zunächst am digitalen Zwilling geprüft, bevor sie auf der Produktionsanlage eingesetzt werden. Dadurch lassen sich viele Softwareabläufe testen, ohne dafür die reale Anlage aus der Produktion nehmen zu müssen.
Procter & Gamble übernahm den digitalen Zwilling später zusätzlich als eigene virtuelle Testanlage. Damit kann der Kunde Maschinenabläufe und Softwarestände unabhängig von der Produktionsanlage prüfen.
Die Betreuung und Weiterentwicklung der Software durch EPSIA ist derzeit bis Mitte 2027 vereinbart.
7 Ergebnis: Einen manuellen Produktionsschritt automatisiert
Der von EPSIA entwickelte Softwarestack steuert seit 2022/23 einen Produktionsautomaten im Braun-Werk Kronberg und automatisiert einen zuvor manuell ausgeführten Arbeitsschritt.
- Die Steuerungssoftware koordiniert 21 Servoachsen und 210 digitale I/O-Signale.
- Reale Anlage und digitaler Zwilling verwenden dieselbe Steuerungssoftware.
- Wesentliche Maschinenabläufe können unabhängig von der Produktionsanlage simuliert und getestet werden.
- Seit der Inbetriebnahme wurden neun weitere Softwarepakete integriert, ohne das Gesamtsystem neu entwickeln zu müssen.
- Procter & Gamble verfügt über eine eigene virtuelle Testanlage für Software und Maschinenabläufe.
Wofür steht dieses Projekt?
Das Projekt zeigt, wie EPSIA Softwareentwicklung und mechanischen Anlagenbau zeitlich voneinander entkoppelt. Steuerungslogik und Bedienung können bereits am digitalen Zwilling entstehen, während die reale Maschine noch konstruiert und aufgebaut wird.
Durch die Hardwareabstraktion wird dafür kein separater Simulationsstand der Steuerungssoftware benötigt. Dieselbe Anwendungslogik kann mit simulierter oder realer Hardware betrieben werden. Der digitale Zwilling bleibt auch nach der Inbetriebnahme als Testumgebung für Änderungen und Erweiterungen nutzbar.
Wie lange dauerte es bis zur Inbetriebnahme?
Vom Auftrag im Mai 2021 bis zu den ersten Teilinbetriebnahmen im Braun-Werk Kronberg verging rund ein Jahr.
Der Hauptauftrag wurde als Festpreisprojekt mit definierten Meilensteinen umgesetzt. Erweiterungen nach der Inbetriebnahme wurden anschließend als getrennte Softwarepakete angeboten und umgesetzt.
Wie beginnt ein Anlagenprojekt mit EPSIA?
Ein Anlagenprojekt mit EPSIA kann mit einem Architektur-Check zu einem vereinbarten Festpreis beginnen. EPSIA analysiert dabei Hardwareanbindung, Maschinenabläufe, Schnittstellen und Anforderungen an den späteren Betrieb.
Das Ergebnis beschreibt die benötigten Softwarekomponenten, deren Zusammenspiel und eine sinnvolle Reihenfolge für die Umsetzung. Auf dieser Grundlage können ein Pflichtenheft und ein Festpreisangebot für die anschließende Entwicklung entstehen.
Bei geeigneten Maschinen und Anlagen kann die Simulation der Hardware von Beginn an Teil der Softwarearchitektur sein.
Mehr zur Leistung unter Softwareentwicklung für Systeme mit Hardwarebezug.
Eckdaten
- Kunde
- Procter & Gamble, Braun-Werk Kronberg
- Leistung
- Systeme mit Hardwarebezug
- Branche
- Konsumgüterfertigung und Galvanik
- Zeitraum
- seit 2021, Betreuung derzeit bis Mitte 2027
- Technik
- C++, Qt, iSDK, CANopen, EtherCAT, MVTec HALCON, MySQL, MongoDB, Electron, Unity.